全国中文核心期刊
中国科技核心期刊
RCCSE核心期刊
SCD核心期刊
  • 全选
    |
    车辆工程
  • 车辆工程
    李胜琴, 宫圣鑫
    PDF全文 ( )   可视化   收藏
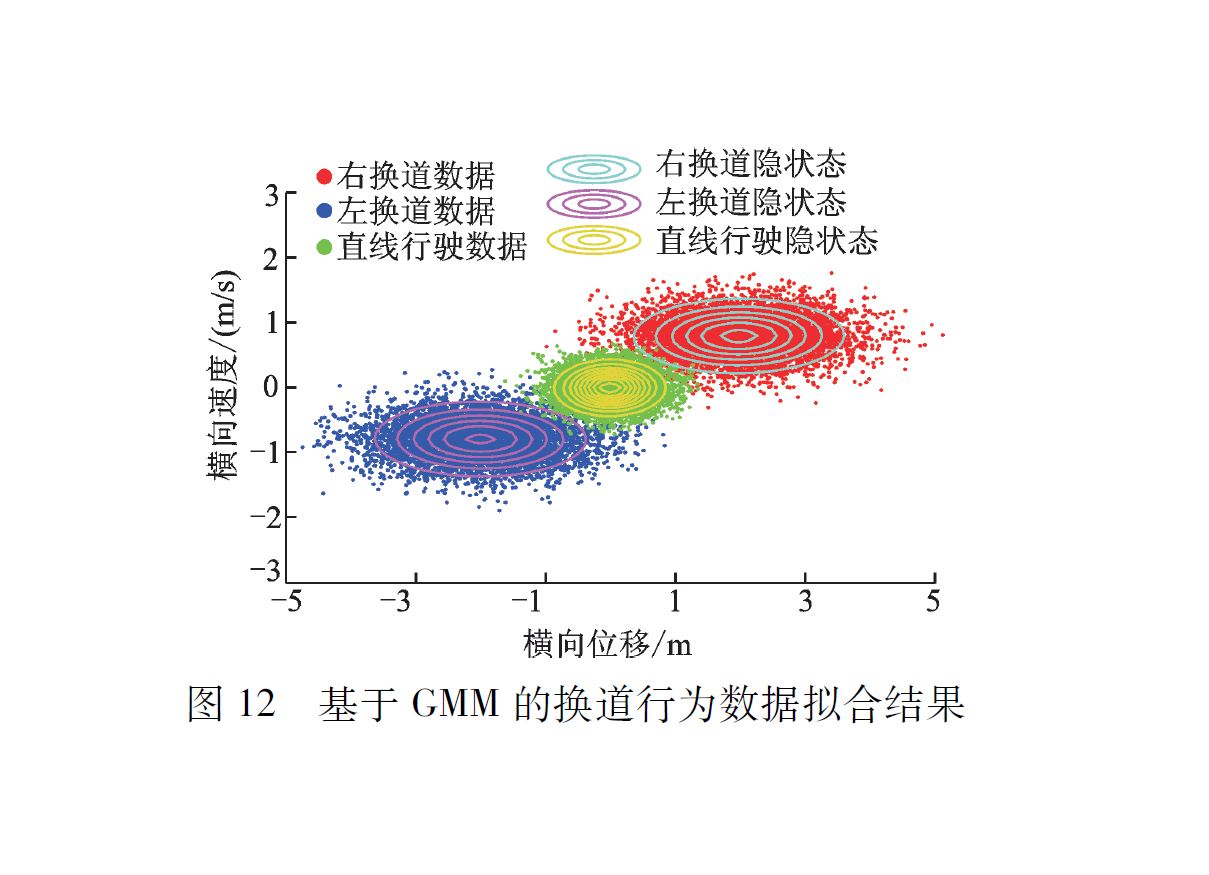
    针对动态高速驾驶场景下传统车辆换道意图识别模型泛化性不足、易发生灾难性遗忘、样本分布不均导致识别效果变差等问题,提出一种融合经验回放策略的动态回放隐马尔可夫模型(DRHMM).以NGSIM I-80高速公路数据集为基础,通过轨迹拼接重构方法筛选车辆直行、左换道、右换道3类有效轨迹,结合高斯分布参数拟合,选取横向位移、横向速度作为模型输入特征.在高斯混合隐马尔可夫模型(GMM-HMM)框架中引入经验回放策略,构建经验回放缓存区存储历史训练样本,通过新旧样本混合训练抑制模型遗忘,提升模型对动态驾驶环境的适配能力.设置3.00 s滑动时间窗口,分别对HMM、GMM-HMM、DRHMM 3种模型开展对比试验.结果表明:DRHMM换道意图识别准确率达92.99%,识别延迟仅为0.69 s,综合性能显著优于对比模型.

  • 车辆工程
    胡杰1, 2, 王鹏飞1, 2, 张佩1, 2, 刘玉婷1, 2
    PDF全文 ( )   可视化   收藏
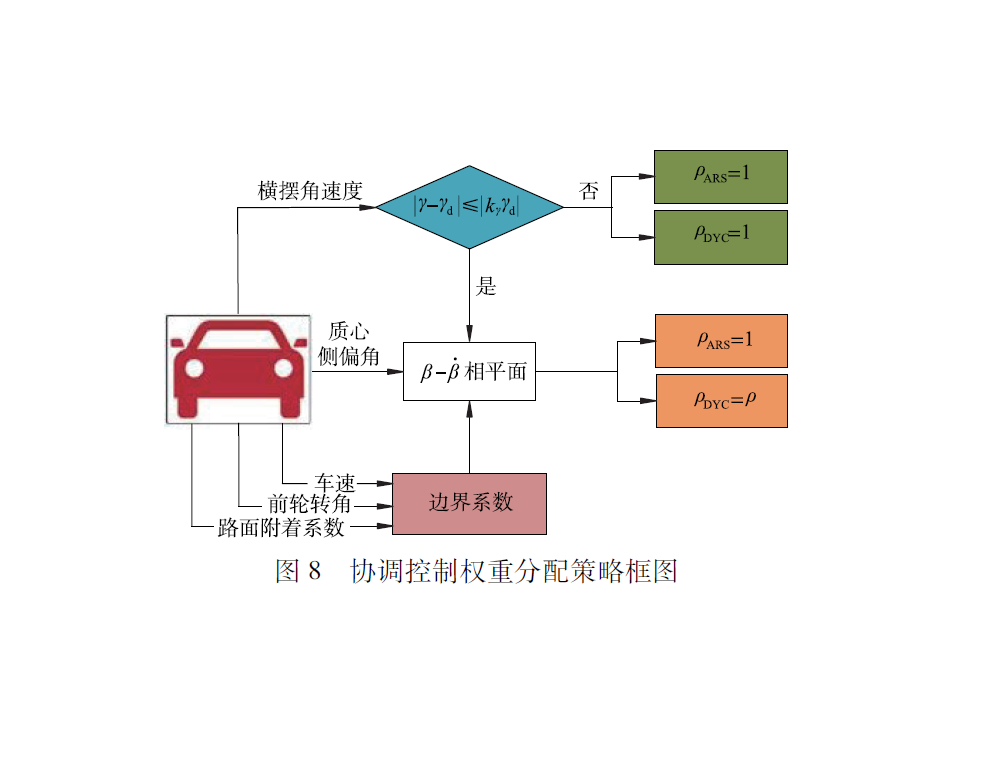
    为解决分布式驱动车辆在高速低附着路面行驶的失稳问题,构建主动后轮转向与直接横摆力矩联合协调控制策略.该方案采用分层控制架构:通过相平面法界定车辆稳定域,并辅以横摆角速度阈值法完善判定规则;上层协调控制器根据稳定域实时分配两套子系统的控制权重,下层依托线性二次型调节器实现后轮转角控制.当检测到车辆临近失稳时,采用超扭曲滑模控制计算所需附加横摆力矩,并以轮胎负荷率为约束,通过二次规划算法实现四轮转矩优化分配,完成直接横摆力矩控制.针对中高速结冰路面、高速潮湿水泥路面两种典型工况开展仿真试验.试验结果证明,该协调控制策略能够显著改善车辆操纵性能与行驶稳定性,有效降低车辆失稳风险.
  • 车辆工程
    何仁, 谢喻昆
    PDF全文 ( )   可视化   收藏
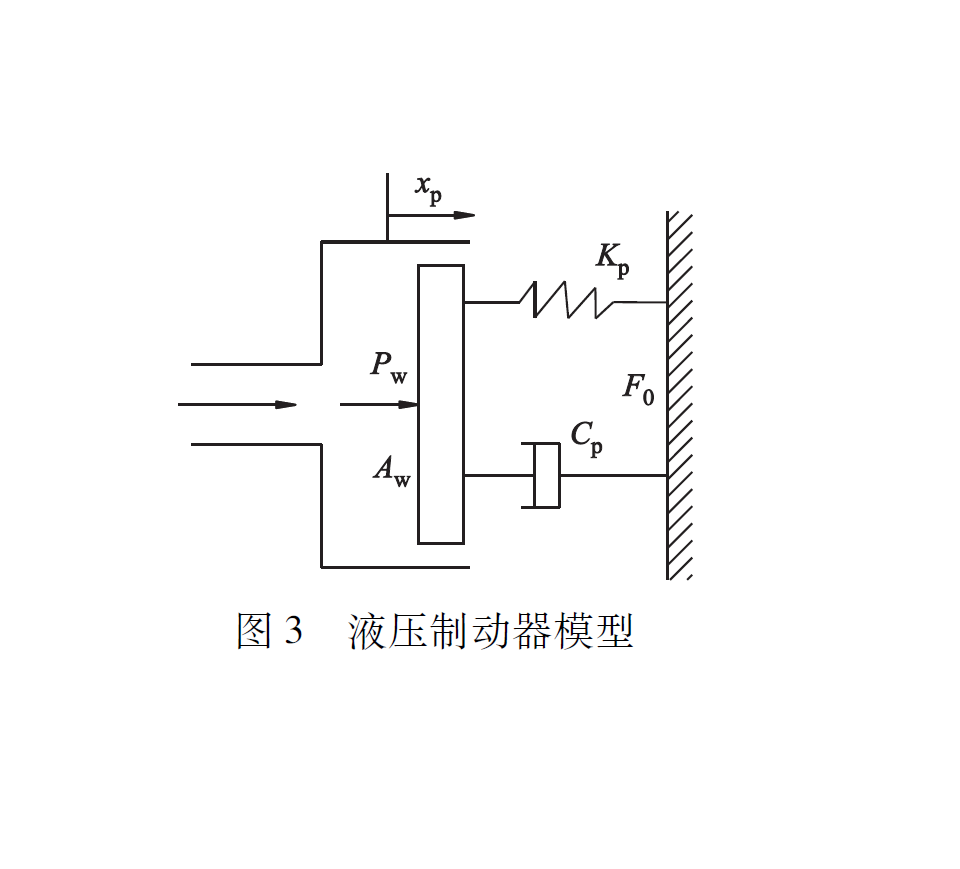
    针对分布式驱动电动汽车复合制动过程中受到外界干扰或路面条件变化时各车轮之间产生速度异步和车身失稳的问题,提出了一种分布式驱动电动汽车复合制动同步协调控制策略.以横摆角速度和车轮转速同步为控制目标设计复合制动同步协调控制策略,通过施加附加横摆力矩和同步协调力矩的方式,在保持制动稳定性的同时提升车轮间的同步协调性;基于非奇异快速终端滑模控制理论设计了分布式驱动电动汽车制动同步协调控制器;针对对开路面重新设计了复合制动力分配策略.仿真结果表明:提出的控制策略能够有效提升复合制动时车轮间的同步协调性以及车辆的稳定性,并且能够减少车轮抱死的风险.
  • 车辆工程
    吕悦晶1, 王欣悦1, 张萌萌2, 张宏3, 冯雨芹4, 5
    PDF全文 ( )   可视化   收藏
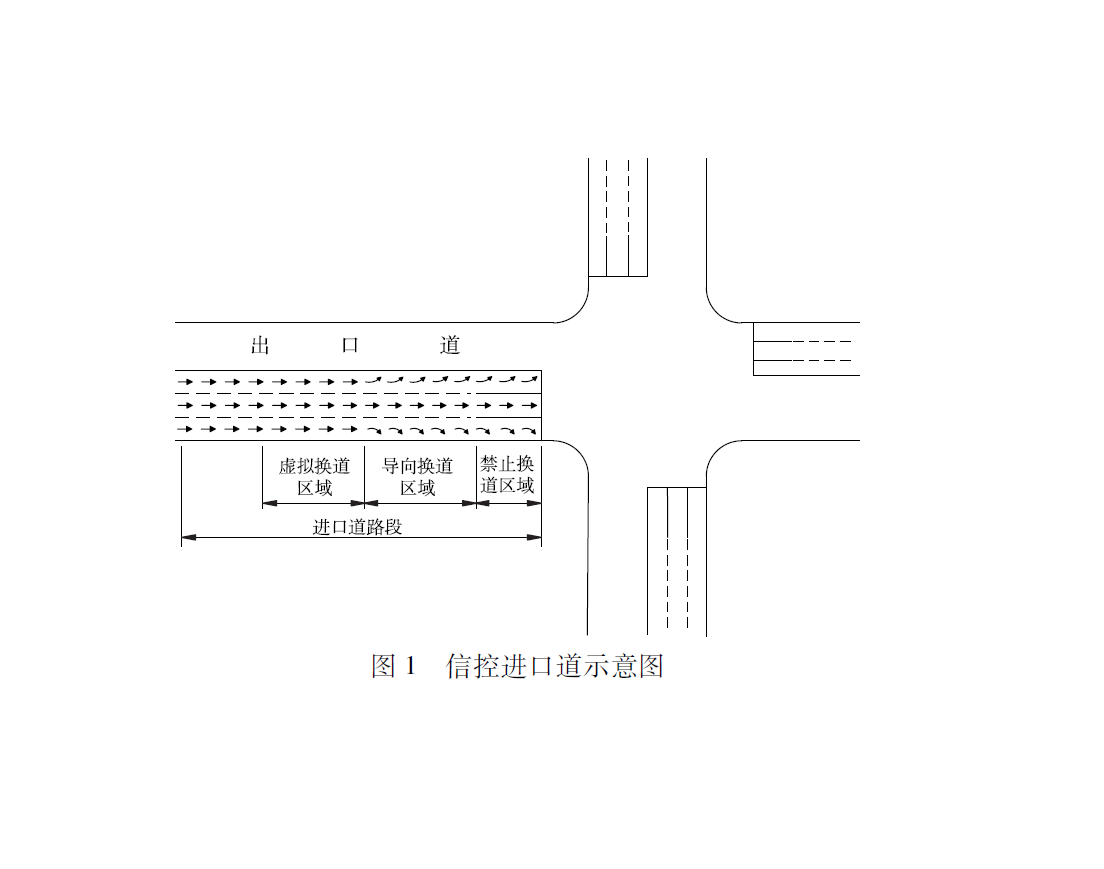
    为减少车辆换道对进口道交通流运行的负面影响,提出一种信控进口道环境下的异质交通流换道控制策略.进行了交通流分析及进口道功能区域划分,并据此构建虚拟换道区;分析车辆换道影响因素,提出了基于虚拟换道区的异质交通流换道控制策略;搭建了元胞自动机交通流模型,确定跟驰规则;以交通流运行速度为评价指标,进行不同进车概率环境下的仿真分析,并验证基于虚拟换道区的换道策略有效性.结果表明:虚拟换道区最优长度为150 m,虚拟换道区最优长度下的换道策略进车概率关键控制点为0.5,相较于传统换道策略,当进车概率大于等于0.5时,基于虚拟换道区的换道策略可使交通流运行速度提高32.61%,反之传统换道策略效果更优.
  • 农业与机械工程
  • 农业与机械工程
    古丽巴哈尔·托乎提1, 宫玉涛1, 吾尔科木·冉合木2, 买买提明·艾尼1, 李光豪1, 薛海润1
    PDF全文 ( )   可视化   收藏
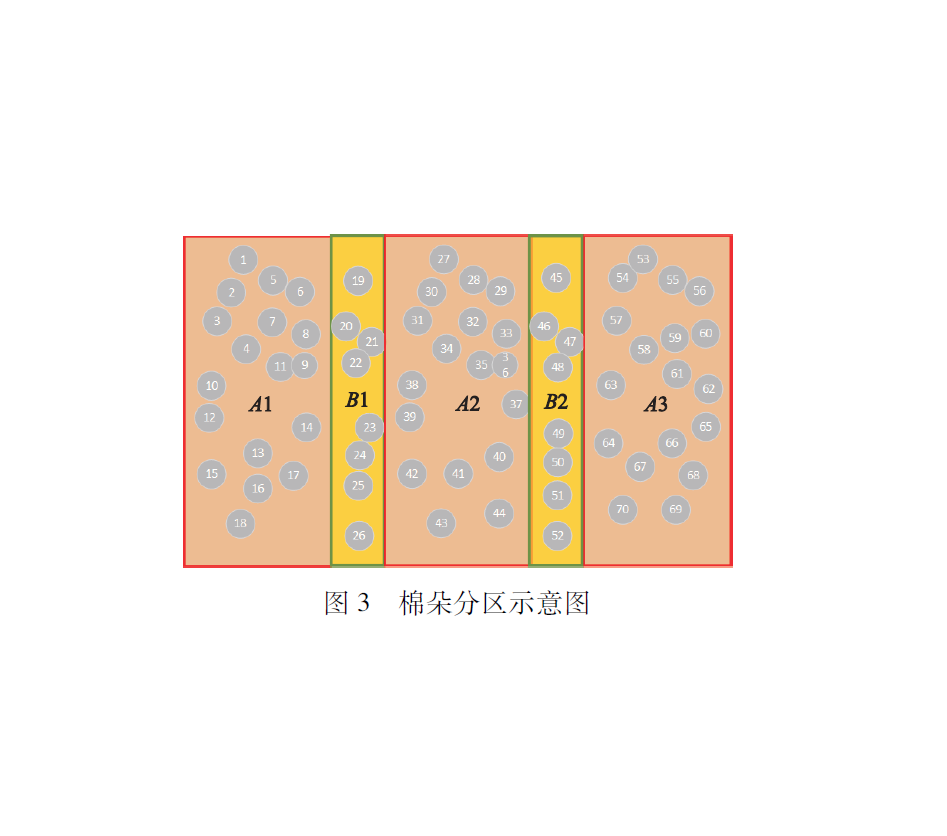
    为提高新疆棉田多臂采摘机器人协同作业效率,对多臂协同采摘机器人任务规划进行了分析,将多臂协同任务规划问题归纳为新旅行商问题,提出了基于3臂麻雀搜索算法的优化求解方法.试验结果表明:所提任务规划求解方法在求解采摘相同分布和数量的棉朵问题时,相较于单臂麻雀搜索算法作业遍历时长可缩短84.18%,单机械臂的遍历时长约为该方法的6.32倍;基于3臂麻雀搜索算法的任务规划方法能够协调规划多臂采摘机器人系统的作业任务,确保各个机械臂间避免发生冲突,以较短时间遍历所有棉朵,提高作业效率.
  • 农业与机械工程
    钱鹏飞1, 刘海洋1, 曹宇轩1, 黄凯1, 沈海军2
    PDF全文 ( )   可视化   收藏
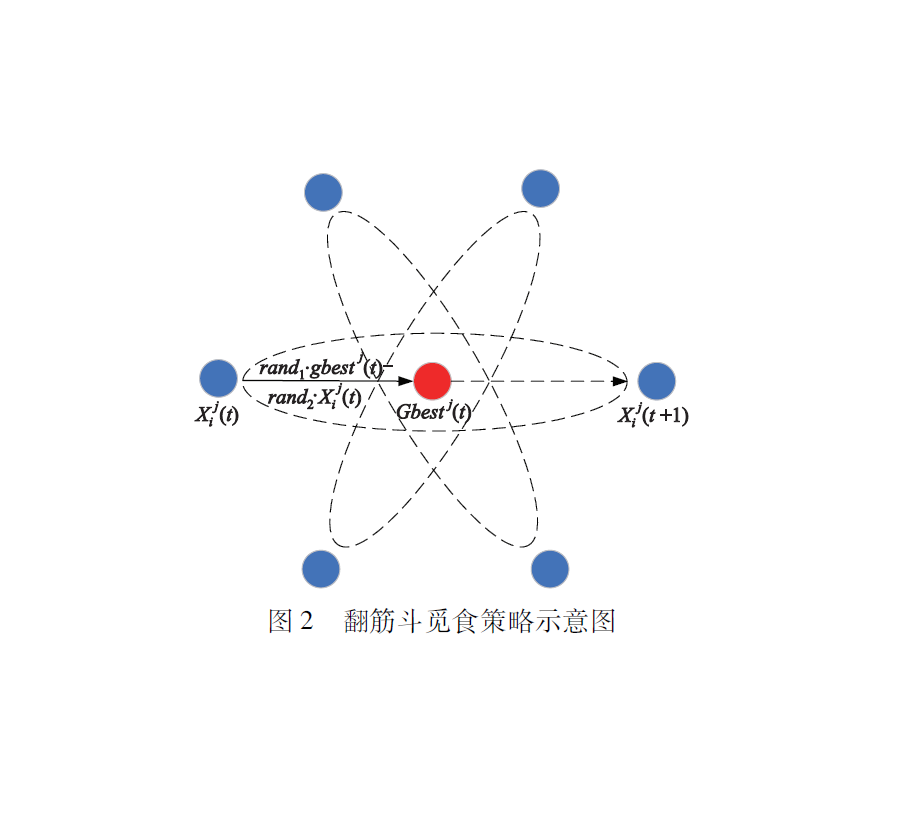
     针对传统方法中压力控制器参数的设定往往依赖人工经验试凑,效率低下且难以适应复杂工况的问题,提出了基于改进粒子群算法(PSO)的参数优化方案.该算法通过去除传统位置更新公式中的速度项,并融合混沌映射和翻筋斗觅食策略,增强了全局搜索能力和优化性能.在10个基准函数上进行仿真对比,结果表明改进算法在整体性能上更具优势.通过对30 L容腔的压力控制结果表明,优化算法在泄漏工况下的系统稳态误差相较于试凑法降低了56.8%.进一步将优化后的参数应用于密闭工况和恒定泄漏工况下的阶跃压力控制,系统稳态误差分别小于40和90 Pa,该优化方案在不同工况下均具有良好的适应性.
  • 计算机与通信工程
  • 计算机与通信工程
    鲍煦1, 2, 杨志强1, 2, 张文策1, 2
    PDF全文 ( )   可视化   收藏
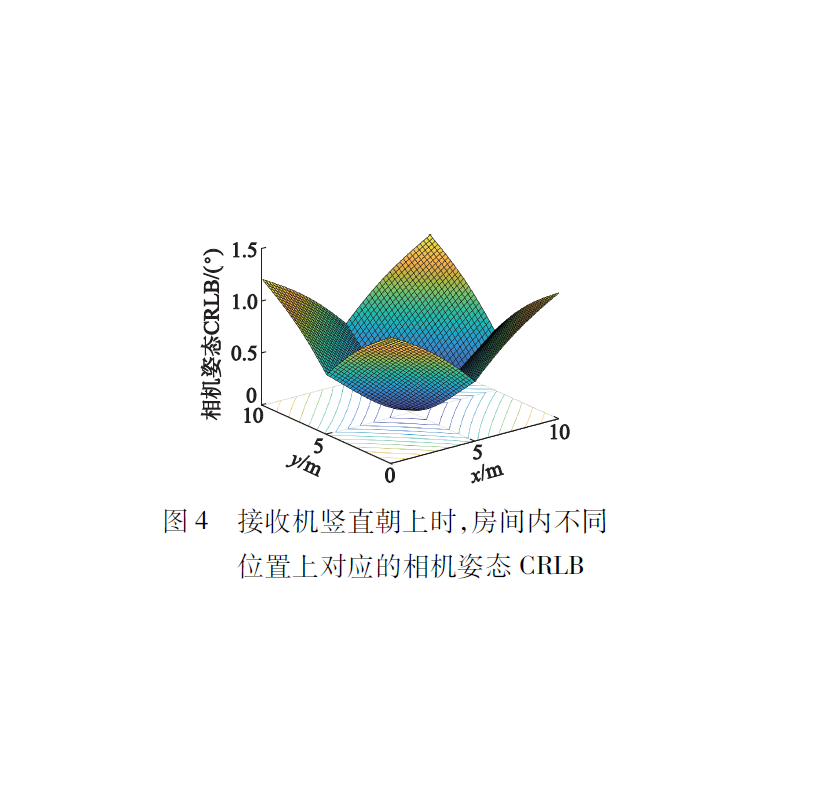
    为优化基于图像传感器(image sensor, IS)的室内可见光定位(visible light positioning, VLP)系统的参数,对系统的理论性能界限进行了深入分析.该系统采用多个发光二极管(light-emitting diode, LED)作为信号发射端,并以相机作为接收端.在未知相机位置和姿态的情况下,通过分析LED在世界坐标系中的位置与其在相机成像面上像素坐标之间的几何关系,实现了相机的精确定位.在典型室内环境下,考虑高斯白噪声对成像过程的影响,推导出相机三维坐标和姿态的克拉美罗下界(Cramér-Rao lower bound, CRLB).通过仿真数据与试验数据的对比,验证了理论分析的准确性.结果表明:基于常见LED和IS的室内VLP系统在理论上可实现毫米级定位精度,其性能主要受相机与LED之间的距离、相机焦距、相机姿态以及LED数量的影响.
  • 计算机与通信工程
    沈跃, 庞栋领, 刘慧
    PDF全文 ( )   可视化   收藏
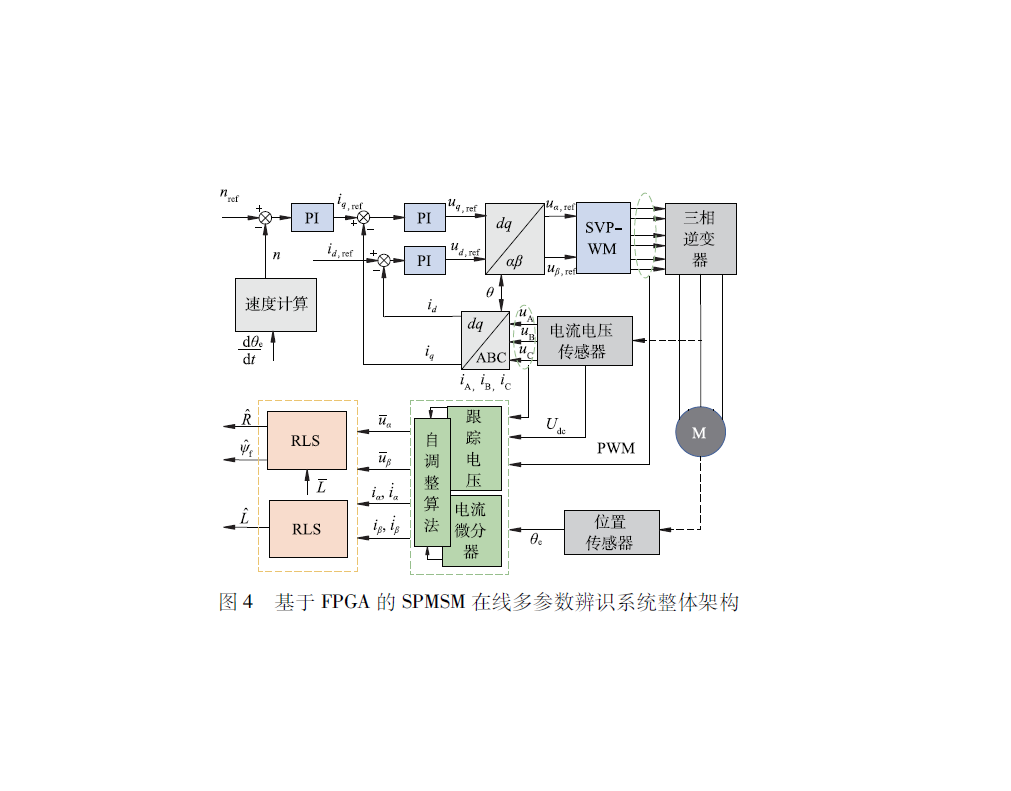
    针对开关频率谐波法辨识表贴式永磁同步电动机(SPMSM)多参数时存在的各类非理想干扰问题,构建基于现场可编程门阵列(FPGA)的采样点自调整算法.将控制系统滤波剔除的开关频率谐波引入电动机模型,先独立解算电感参数,再分步辨识定子电阻与转子磁链,该辨识方案不受参数初值影响.依托FPGA完成信号优化,借助高频时钟实现电压跟踪,采用跟踪微分器抑制数字微分噪声,削弱逆变器非线性带来的误差,结合开关调制信号状态设计采样点自调整规则,提升算法适配性.试验结果表明:该算法对电动机在中、高转速区间的参数辨识平均误差小于1.0%,低速区间的最大误差小于4.5%,相较传统算法辨识精度更高.将辨识参数应用于参数失配工况的解耦控制,可有效降低电流波动、缩短转速调节时间,系统控制性能显著改善.
  • 计算机与通信工程
    牛鹏皓, 杨林, 李子健, 赵玉壮
    PDF全文 ( )   可视化   收藏
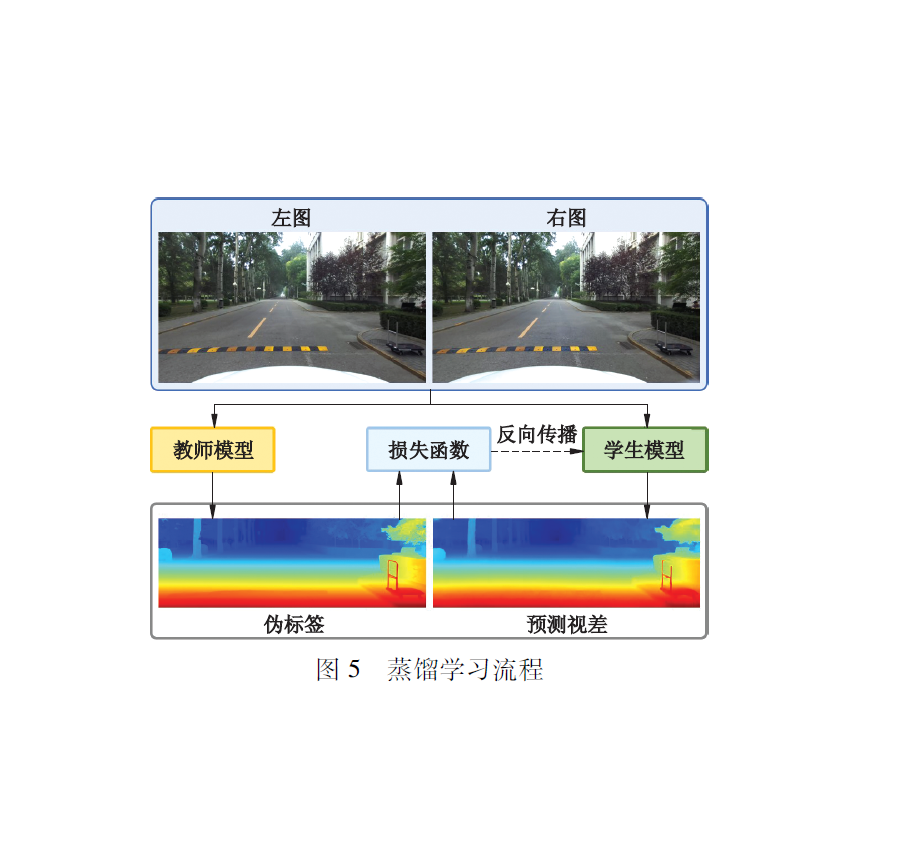
    针对双目立体匹配网络在路面预瞄系统中应用时存在的训练数据匮乏、实时性网络性能退化以及视差预测稳定性差的问题,研究了面向路面预瞄的立体匹配网络性能提升策略.利用虚幻引擎5渲染了一个用于立体匹配任务的大型仿真数据集,并验证了数据集对网络性能的提升效果;基于蒸馏学习思想,借助高性能立体匹配网络为人工采集的真实数据生成视差伪真值,用于训练实时性立体匹配网络;在训练过程中的损失函数中引入视差一致性损失监督项以改善视差预测稳定性.在RSRD数据集上进行了测试.结果表明:使用路面预瞄仿真数据集微调后的DLNR网络,视差预测的EPE(end-point error)指标下降84.5%;在本地采集的路面预瞄数据上的测试结果表明,使用蒸馏学习方法训练的Fast-ACVNet网络的EPE指标下降65.6%,引入视差一致性损失监督项使得视差预测稳定性指标改善了55.9%;在减速带测距试验中,采用文中所提策略训练得到的Fast-ACVNet网络的测距误差在30 cm以内,表现出优秀的测距精度和稳定性,实现了良好的路面预瞄效果.
  • 计算机与通信工程
    刘超1, 刘康1, 石宇龙2
    PDF全文 ( )   可视化   收藏
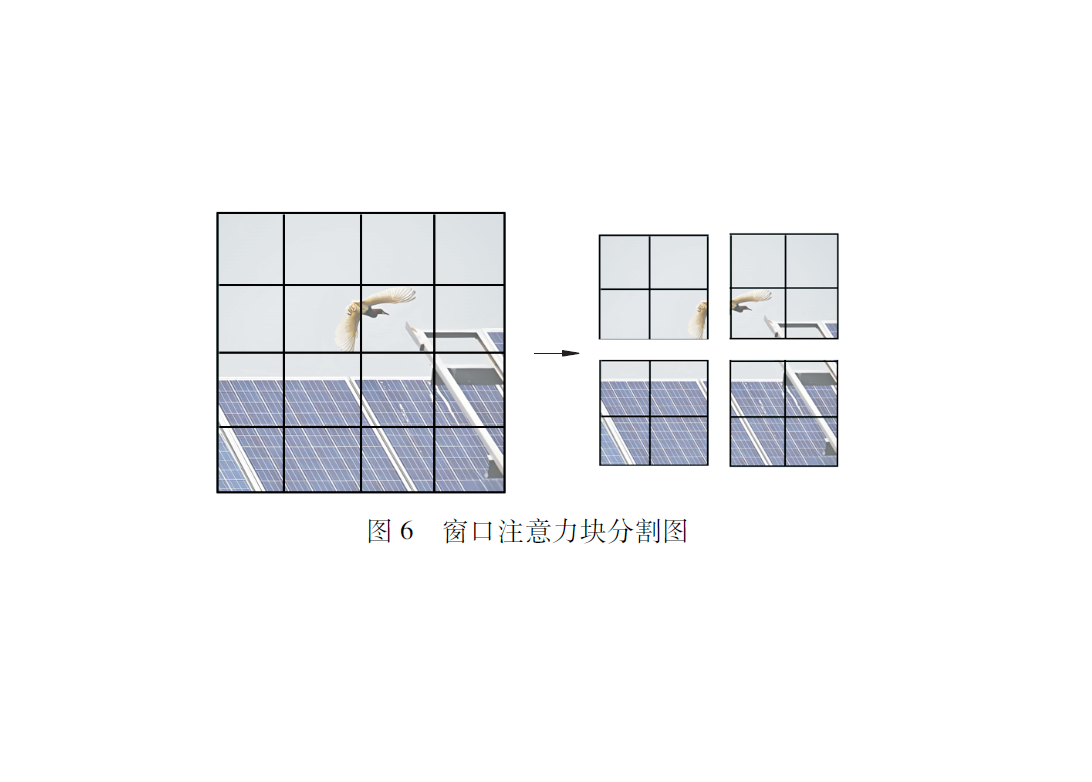
    野外光伏电站易受积雪、杂草、鸟侵及鸟巢等异物侵扰,现有检测算法存在背景干扰、小目标识别精度低、图像分辨率不足等问题,且多数模型难以适配嵌入式设备部署.以YOLOv7-tiny为基础网络,引入小波下采样模块弱化背景干扰,采用混合注意力模块提升小目标检测能力,替换原损失函数为像素级交并比损失函数,消除光伏板倾斜带来的检测偏差.试验结果表明,优化后模型精确率达95.8%,召回率达95.4%,平均精度均值达95.3%,模型体积与推理速度基本无损耗.经模型转换与TensorRT加速后,该模型成功部署于Jetson TX2嵌入式平台,实现了光伏电站异物实时检测.
  • 材料科学与工程
  • 材料科学与工程
    袁新华1, 胡振国1, 陈泽宇2, 孟付良3, 贾宇菲1, 郑少秋1, 周可武1, 费宏伟2, 何坤4
    PDF全文 ( )   可视化   收藏
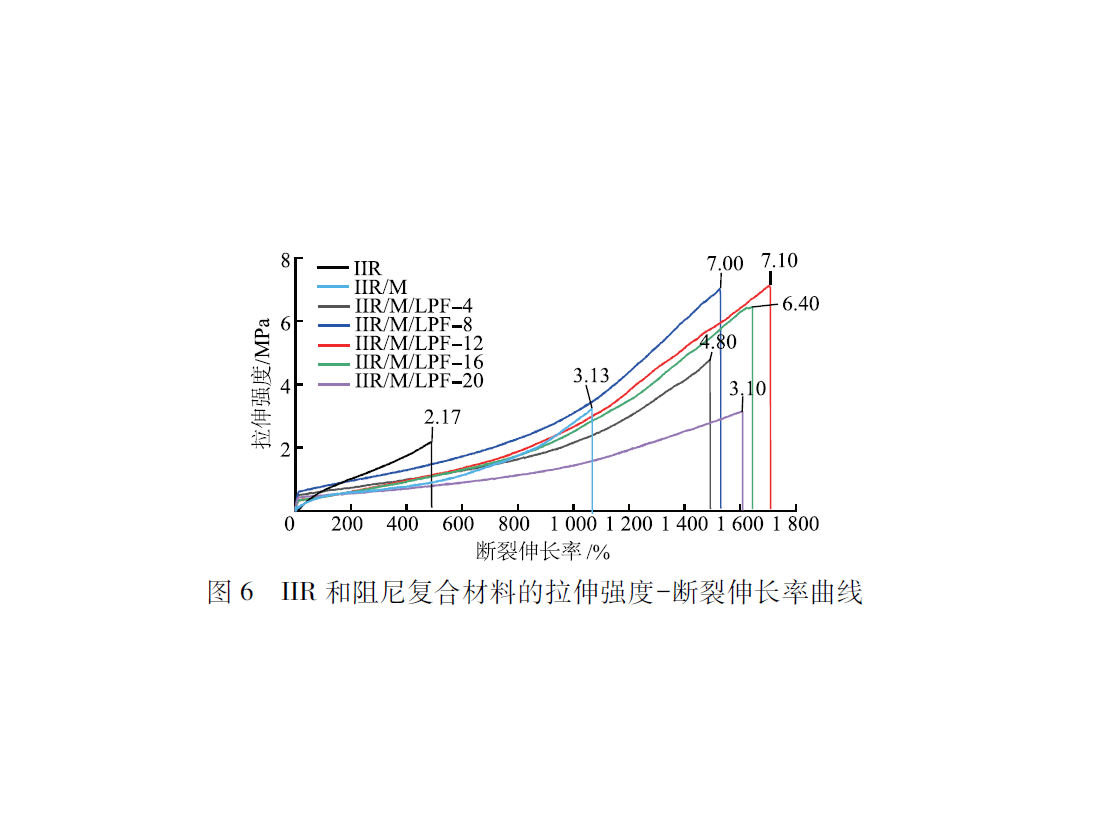
    针对丁基橡胶(IIR)在常温以上阻尼因子低、阻尼效果不稳定的问题,将自制的木质素基酚醛树脂(LPF)加入到IIR基体中,制备了LPF/丁基橡胶阻尼复合材料.利用LPF与IIR之间形成的三维网络结构拓宽阻尼材料的阻尼温域,提高阻尼因子.结果表明:LPF添加量为12 phr时,与IIR相容性良好,过量添加易产生团聚,劣化材料性能;LPF可以改善阻尼复合材料力学性能,当添加12 phr的LPF时,最大转矩为6.8 dN·m,断裂伸长率达到1 706%,拉伸强度达到7.1 MPa;LPF与IIR之间三维网络结构有效提升阻尼复合材料的阻尼性能,在70 ℃条件下阻尼因子仍可达到0.32;LPF/丁基橡胶阻尼复合材料的热稳定性显著提升,800 ℃下质量保留率达到26.4%,远高于纯IIR的3.3%.
  • 材料科学与工程
    张西良1, 2, 王俊卓2, 陈成2, 3, 顾海琴1, 张家祺2, 徐云峰2
    PDF全文 ( )   可视化   收藏
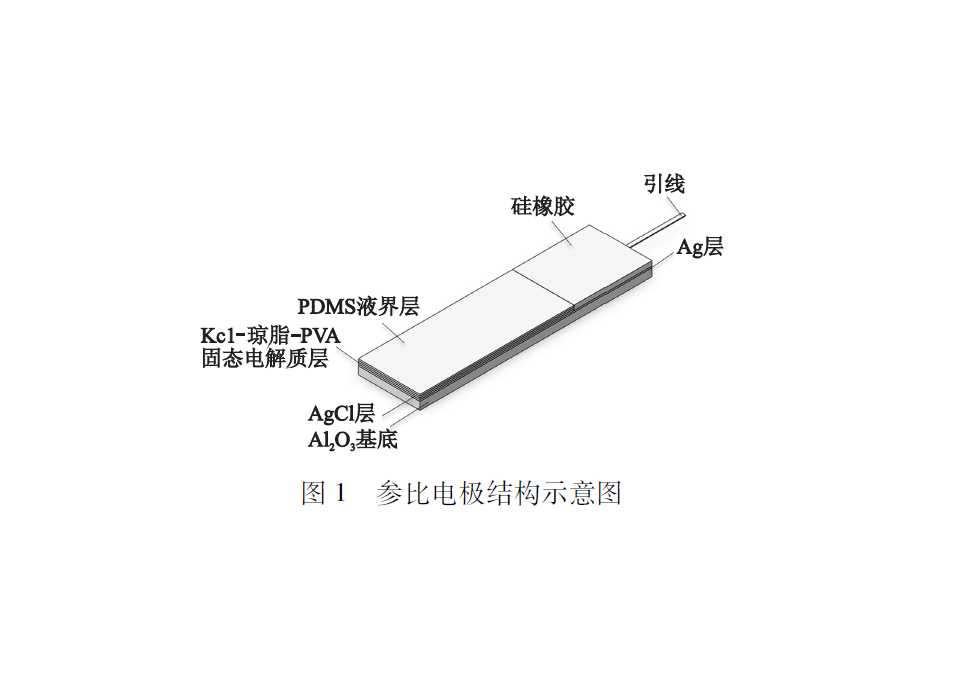
    针对玻璃结构Ag/AgCl参比电极对栽培基质pH在线检测适应性不足的问题,研制了一种采用KCl琼脂-聚乙烯醇(PVA)凝胶作电解质层、固化聚二甲基硅氧烷(PDMS)作液界层复合修饰的平板式全固态Ag/AgCl参比电极.试验研究了制备电解质层KCl溶液浓度对参比电极的性能影响.结果表明:通过EDS、SEM对修饰后参比电极表面进行物理表征得到,随制备的氯化钾溶液浓度增加,电解质层表面的氯化钾立方晶体分布更均匀、更致密.在1.0、2.0、3.0、3.5 mol/L等4种浓度KCl溶液制备电解质层的参比电极中,以3.0 mol/L浓度KCl溶液制备电解质层的参比电极对盐溶液中氯离子浓度的灵敏度最低;该参比电极在不同pH缓冲溶液中输出电势最稳定,输出电势具有良好的可逆性;在阻抗液中50次循环伏安测试得到,该参比电极输出电势峰值稳定、漂移较小.其与商用锑工作电极组成pH传感器,对栽培基质pH标定和在线检测试验中,展现了良好的灵敏度和准确性.所研制的PVA-PDMS复合修饰的平板式全固态Ag/AgCl参比电极能提供稳定的参比电势,表面具有一定亲水性,对栽培基质pH在线检测具有较好的适应性.
  • 能源与动力工程
  • 能源与动力工程
    陈萌1, 张仲秋2
    PDF全文 ( )   可视化   收藏
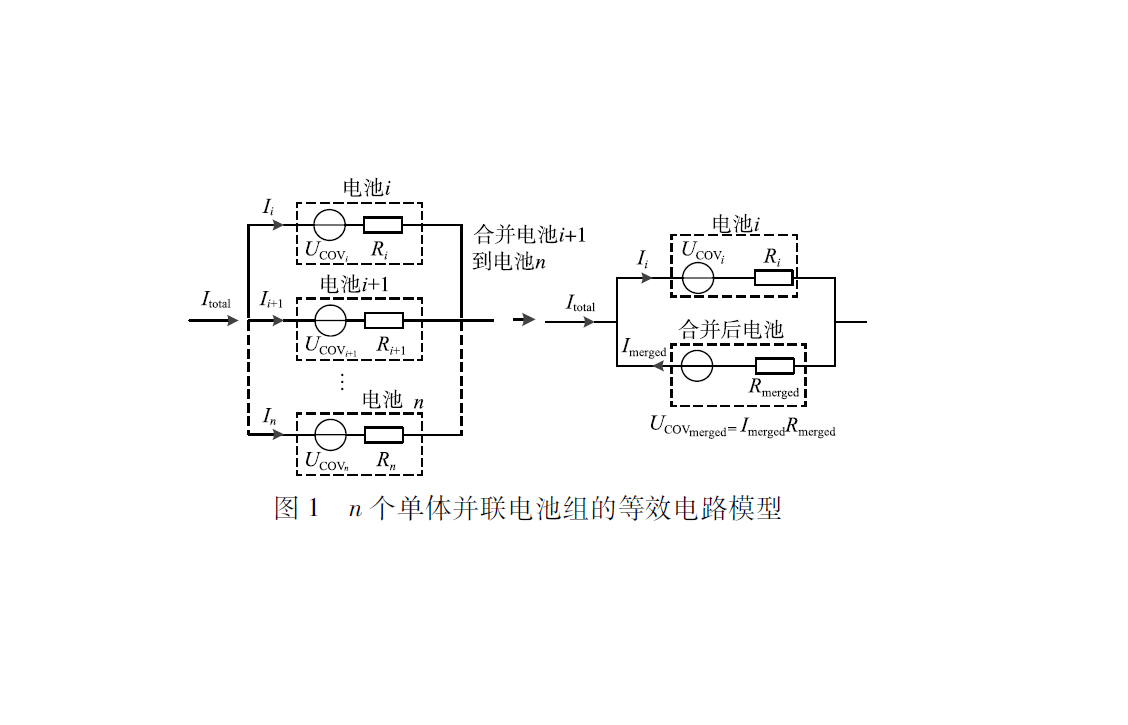
    为了有效解决目前电池组一致性检测方法大多集中在串联电池组,而并联电池组一致性检测方法较少、检测参数较为单一,且反映检测信息有限的问题,通过构建并联电池组等效电路模型,提出一种基于电流比的并联电池组一致性检测方法.该方法以单体电池容量与内阻的乘积比值为核心判别依据,可综合电池内阻、容量双重核心参数,全面表征电池组一致性状态.为验证方法的有效性与普适性,分别从电池材料、并联数量、充放电倍率、环境温度4个维度开展多场景对比试验.试验结果表明:该方法检测得到的基于电流比一致性检测指标最大偏差为0.805,最小偏差为0.117,检测精度稳定可靠,可有效适配不同工况下并联电池组的一致性检测需求.
  • 能源与动力工程
    王爽, 杨子江, 景诗尧, 沈程骏, 陈豪
    PDF全文 ( )   可视化   收藏
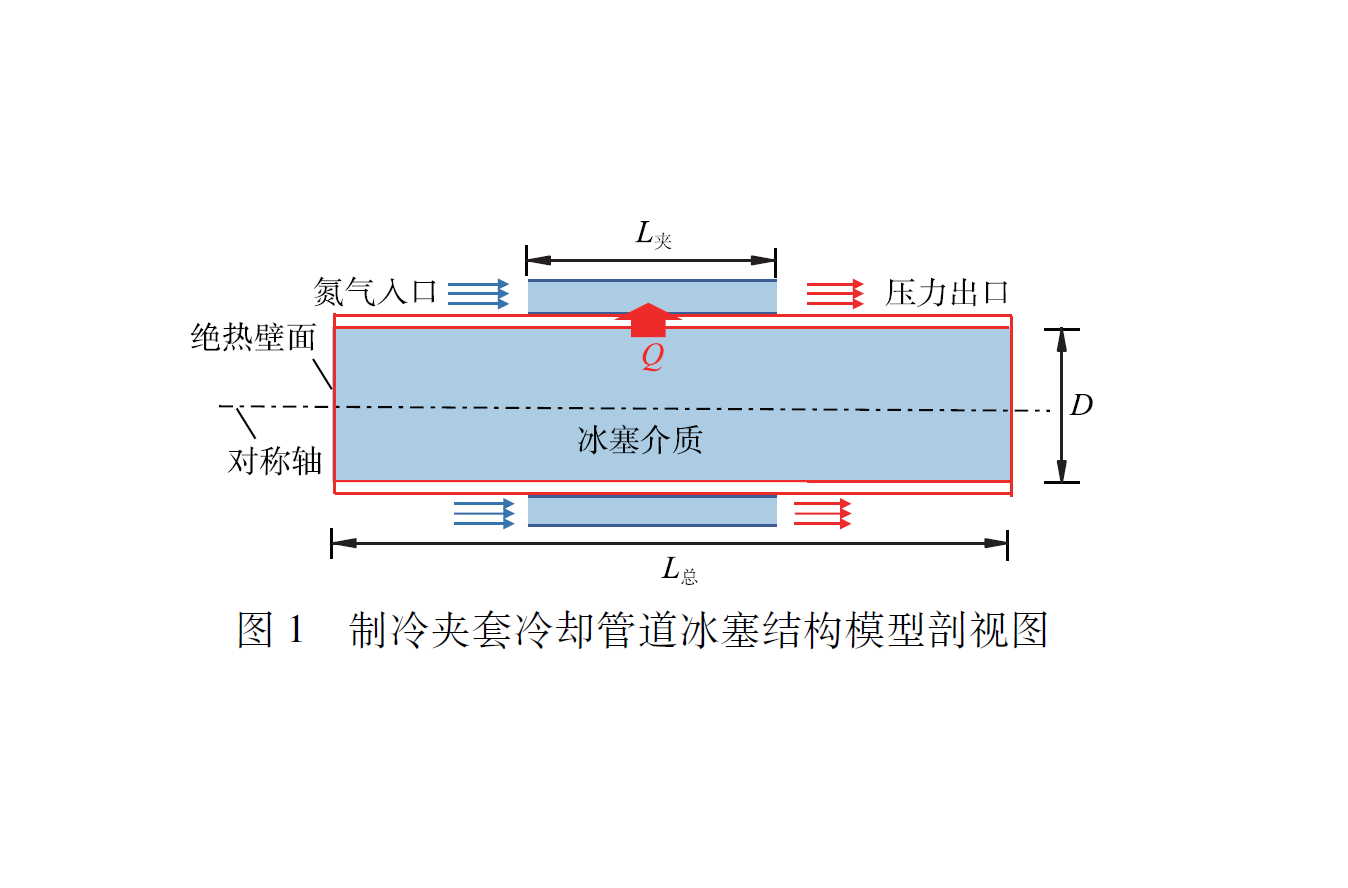
    为实现低温氮气冷量的高效传递,研究内径为150 mm冰塞管道制冷夹套内低温氮气进口流速(0.1~1.2 m/s)对管道冰塞形成速率和单位质量低温氮气成冰量的影响规律.在此基础上,进一步研究了低温氮气环形流道内扭率为0.2~0.7的旋流纽带对低温氮气热流量、冰塞形成速率和单位质量低温氮气成冰量的影响规律.研究结果表明:在环形流道内,增大低温氮气流速可有效提高冰塞形成速率和单位质量低温氮气成冰量;内置扭率为0.2的旋流纽带可使低温氮气热流量提升至217 W,较无旋流纽带提高1.62倍,同时使单位质量低温氮气成冰量提升至28.55 cm3/kg,较无旋流纽带提高2.8倍.
  • 能源与动力工程
    赵炜, 汪海文, 张丁文, 赵旺
    PDF全文 ( )   可视化   收藏
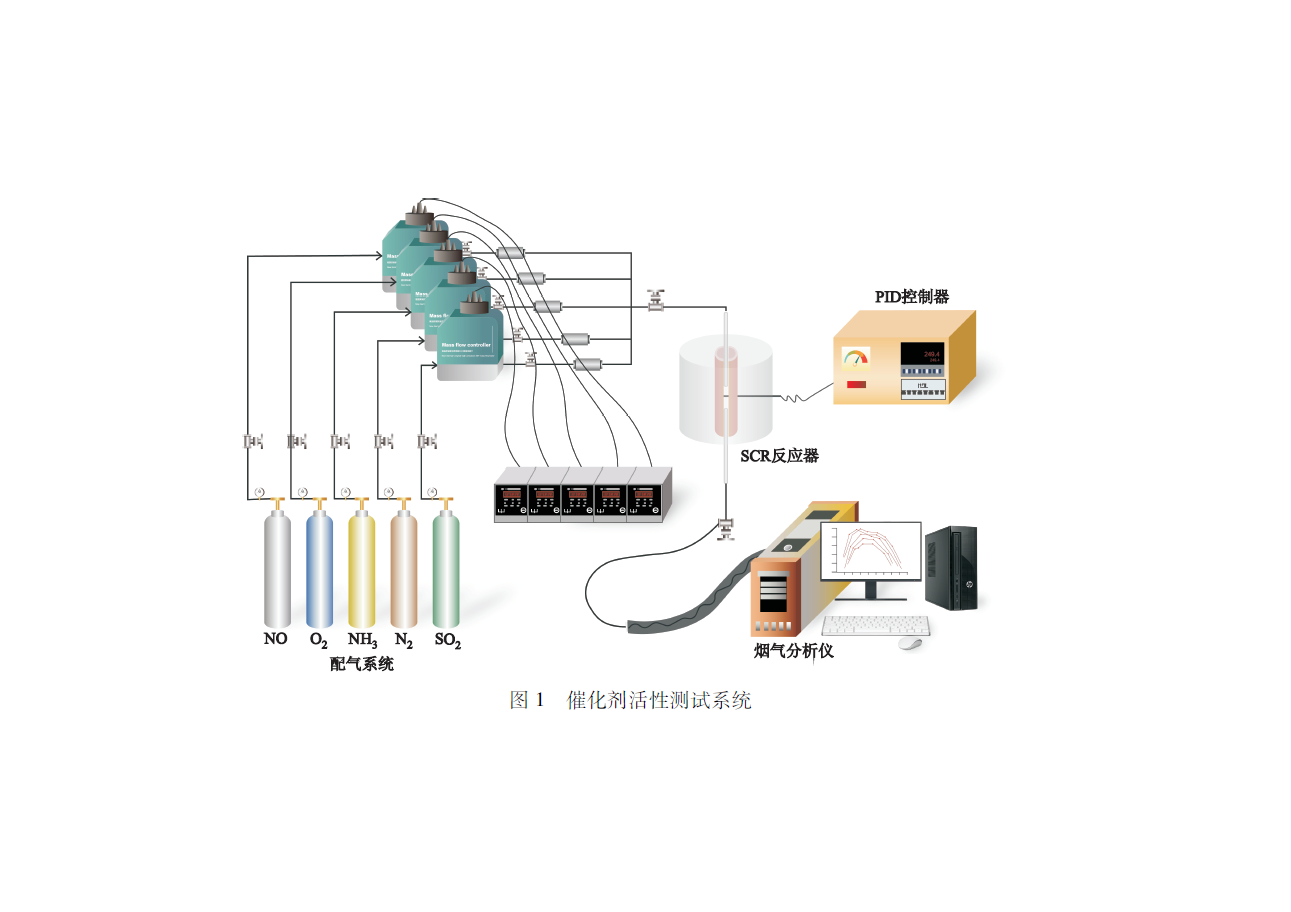
     针对钒钛系催化剂主要应用于中高温烟气脱硝领域,存在活性组分钒具有生物毒性、活性温度窗口狭窄、低温脱硝性能不佳等短板,为开发无毒环保、适配低温工况的非钒脱硝催化剂,采用溶胶-凝胶法制备BaTiO3催化剂,并引入过渡金属Mn对其进行掺杂改性.通过XRD、XPS、BET、NH3-TPD及EPR等测试手段对改性前、后催化剂的微观结构与表面性质进行系统表征.结果表明:Mn掺杂改性可有效提升催化剂表面化学吸附氧含量,增加表面酸性位点数量,优化催化剂理化特性.活性测试结果证明:Mn改性BaTiO3催化剂具备优异的低温脱硝性能与宽活性温度窗口,在100~230 ℃温度范围内,NOx转化率稳定维持在80.0%以上,最高转化率可达99.3%.